 Innok Robotics
Innok Robotics auf dem Cover des IFR Service Robotics Report 2026
Die International Federation of Robotics (IFR) hat den diesjährigen World Robotics Service Robots Report veröffentlicht. Wir freuen uns, dass Innok...
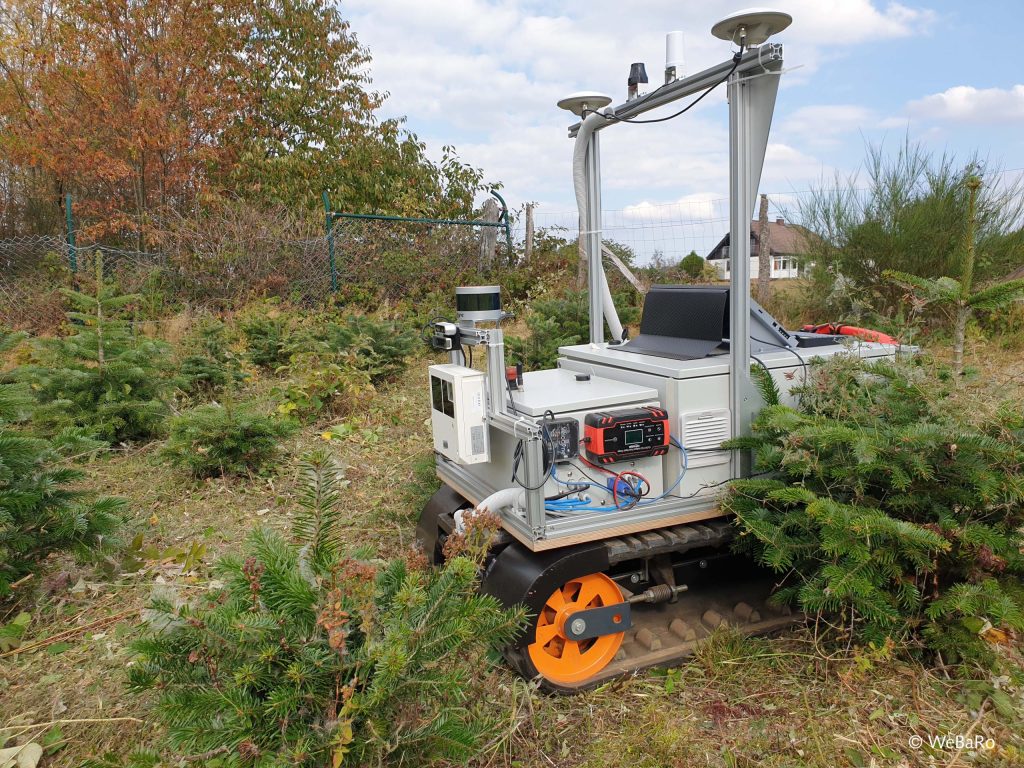
Der konventionelle Weihnachtsbaumanbau ist sehr arbeitsintensiv und zeichnet sich zudem durch einen hohen Pflanzenschutzmitteleinsatz während der Aufzucht aus. Im Sinne eines nachhaltigen und wirtschaftlichen Anbaus können beide Faktoren als große Herausforderung angesehen werden.
Um diesen zu begegnen, wird im WeBaRo-Projekt eine kostengünstige, autonome Roboter-Trägerplattform entwickelt und erprobt, die einen ressourcenschonenden, effizienten Weihnachtsbaumanbau ermöglicht.
Virtuelle Karte mit georeferenzierten Baumpositionen
Zur Pflanzung der Setzlinge wird die Plattform mit einem Pflanzlochbohrer bestückt. Die genaue Position der Pflanzlöcher wird durch einen Algorithmus flächenspezifisch berechnet; anschließend können diese zentimetergenau, georeferenziert gebohrt werden.
Als Ergebnis dieses Vorgehens wird eine virtuelle Karte mit georeferenzierten Baumpositionen erstellt – die Basis für die satellitengesteuerte Navigation bei allen weiteren autonomen Arbeiten in der Kultur.

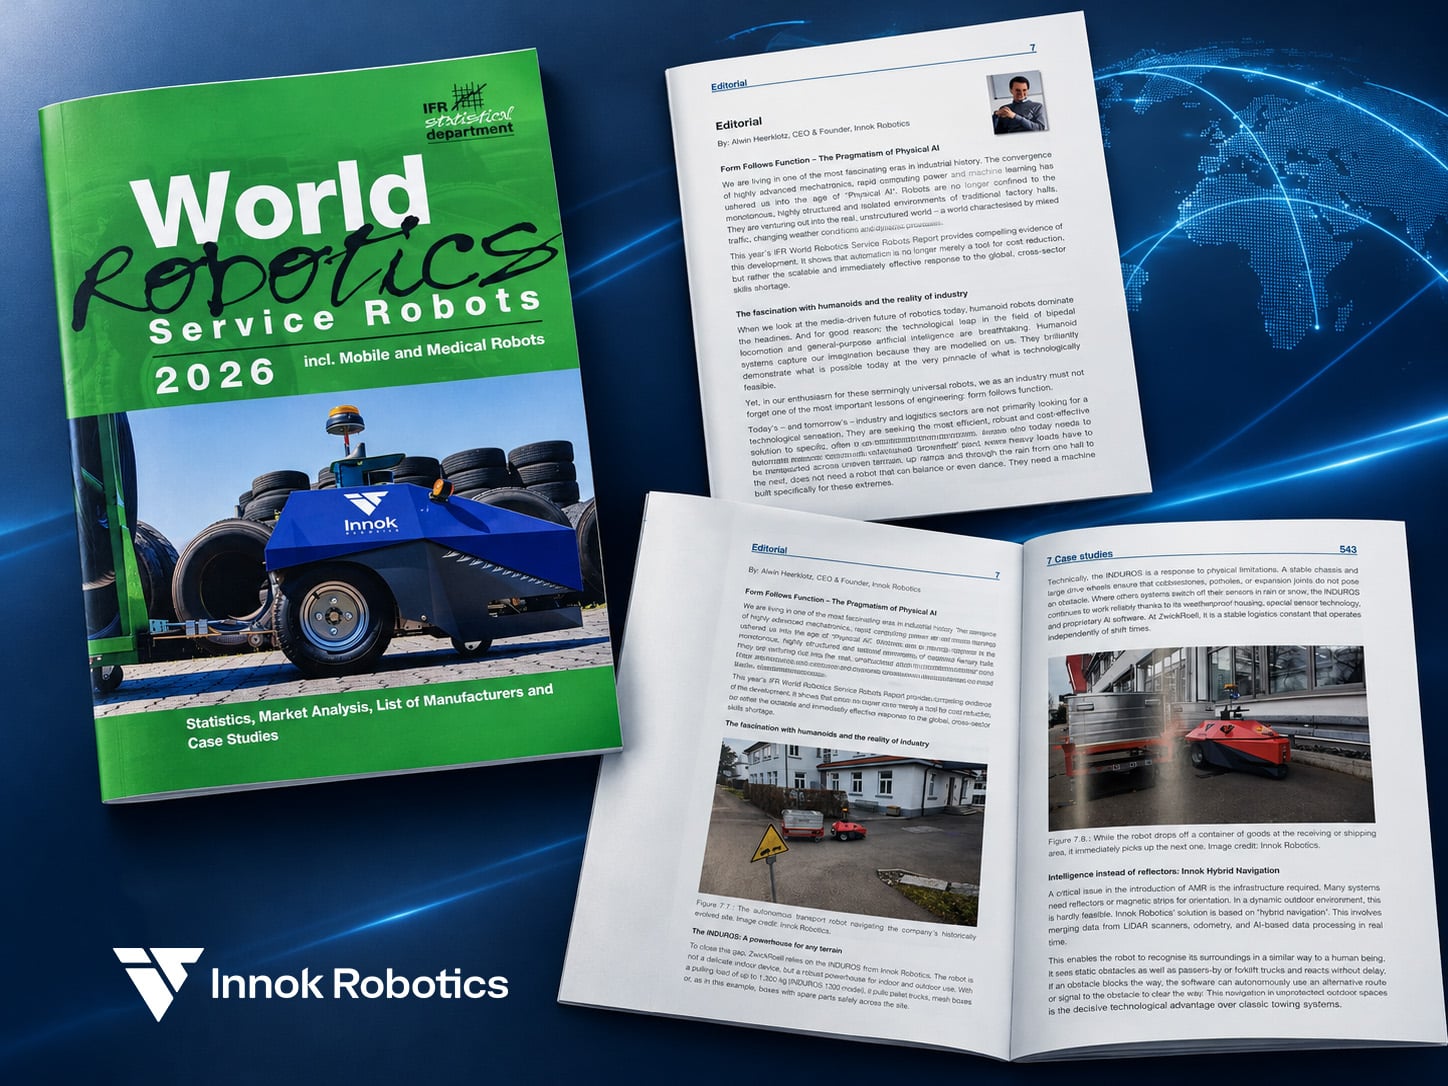
Die International Federation of Robotics (IFR) hat den diesjährigen World Robotics Service Robots Report veröffentlicht. Wir freuen uns, dass Innok...
Am 14. Oktober, vertritt CEO Alwin Heerklotz Innok Robotics auf dem digitalen Robotics Day des Magazins Robotik und Produktion.
Die neuste Innok Case Study: Der INDUROS automatisiert die werksübergreifende Logistik bei provita medical